 Yazan:
Enkoderler: Çalışma Prensibi, Türleri ve Endüstriyel Uygulamaları
Enkoder yalnızca “darbe üreten bir sensör” değildir. Makinenin ne kadar ilerlediğini, hangi yönde döndüğünü, gerçek hızını ve gerektiğinde mutlak konumunu kontrol sistemine bildiren temel geri besleme elemanıdır.

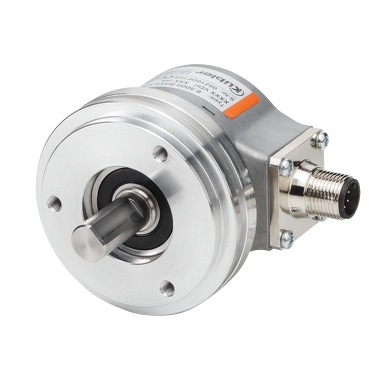 MEKANİK HAREKET → SİNYAL
Enkoder nedir?
Türkçede “enkoder” ve “encoder” yazımlarının ikisi de kullanılır. Endüstriyel uygulamada önemli olan isim değil; sensörün mekanik yapısının, çözünürlüğünün, çıkış elektroniğinin ve kontrolcü girişinin aynı sistem içinde doğru eşleştirilmesidir.
Bir motor dönebilir, bir konveyör ilerleyebilir veya bir pres ekseni hareket edebilir. Kontrol sistemi yalnızca komut verdiğini bilir; gerçek hareketi doğrulamak için geri besleme gerekir. Enkoder bu kapalı çevrimin ölçüm tarafını oluşturur. Bu nedenle doğru enkoder seçimi, yalnızca parça seçimi değil, bütün makine mühendisliği ve otomasyon mimarisinin bir kararıdır.
Enkoder nasıl çalışır?
Döner bir enkoderde mil hareketi kod diski veya manyetik kutup yapısı üzerinden algılanır. Algılama elektroniği ham değişimi işler ve kontrol sisteminin okuyabileceği bir çıkışa dönüştürür.
Mekanik giriş
Makine mili, motor, ölçüm çarkı veya doğrusal eksen hareket eder.
Tarama
Optik, manyetik veya başka bir algılama yöntemi kodlanmış yapıyı okur.
Sinyal işleme
Elektronik devre hareketi darbe, analog sinyal veya dijital koda dönüştürür.
Değer üretimi
PLC ya da sürücü veriyi sayar; konum, hız, yön veya mesafeyi hesaplar.
Artımlı ve mutlak enkoder arasındaki fark
En temel seçim, sistemin hareket değişimini mi yoksa her anda geçerli konumu mu bilmesi gerektiğine göre yapılır.
Artımlı enkoder
Hareket oldukça darbe üretir; konum, başlangıç noktasına göre sayılarak bulunur.
- Hız ve yön kontrolü için yalın ve ekonomik çözüm
- A ve B fazlarıyla çift yönlü sayım
- Z indeksiyle tur başına referans bilgisi
- Enerji kesildiğinde sayılmış konum genellikle kaybolur
- Açılışta referanslama veya home hareketi gerekebilir
Konveyör hızı ve mesafesi, motor devri, kesme boyu, paketleme, ölçüm çarkları ve genel makine otomasyonu.
Mutlak enkoder
Her mekanik konuma karşılık benzersiz bir değer üretir.
- Enerji verildiğinde konum bilgisi doğrudan okunabilir
- Singleturn modeller bir tur içindeki açıyı bildirir
- Multiturn modeller tur sayısını da takip eder
- SSI, BiSS, EnDat veya endüstriyel haberleşme seçenekleri bulunabilir
- Referans hareketinin riskli veya zaman kaybettirdiği sistemlerde avantaj sağlar
Robot eksenleri, vinç ve kaldırma sistemleri, takım tezgâhları, format ayarları ve açılışta konumun bilinmesi gereken makineler.
Boş milli yapı
Makine miline geçirilerek kompakt bir bağlantı sağlar. Mil çapı, sabitleme bileziği ve tork kolu seçimi üretici montaj talimatıyla birlikte değerlendirilir.
Katı milli yapı
Enkoder mili, makine miline uygun esnek kaplinle bağlanır. Kaplin seçimi; devir, tork, radyal–eksenel kaçıklık ve montaj alanına göre yapılır.
A, B ve Z kanalları ne işe yarar?
A ve B kare dalgaları birbirine göre yaklaşık 90 elektriksel derece kaydırılmıştır. Kontrolcü hangi fazın önde geldiğine bakarak dönüş yönünü belirler. Yön tanımı, mile hangi taraftan bakıldığına ve üretici standardına göre değişebileceğinden veri sayfası esas alınmalıdır.
PPR, CPR ve çözünürlük nasıl hesaplanır?
PPR ve CPR terimleri üreticiler tarafından her zaman aynı anlamda kullanılmaz. Bazı kataloglarda PPR bir kanaldaki fiziksel periyot sayısını, CPR ise A ve B kanallarının tüm kenarları sayıldığında oluşan toplam sayımı ifade eder. Seçim yaparken katalog tanımı ile PLC’nin hızlı sayıcı modunu birlikte kontrol edin.
Bir darbenin açısal karşılığı
Açı / darbe = 360° ÷ PPRA ve B’nin yükselen ve düşen bütün kenarları sayılıyorsa toplam sayım çoğu uygulamada dört katına çıkar.
Sayım / tur = PPR × 4Devir hesabı
rpm = (f × 60) ÷ Nf, saniyede ölçülen darbe veya sayım frekansı; N ise aynı sayım yöntemine göre tur başına darbe/sayım değeridir.
Konveyör mesafe hesabı
mm / sayım = (π × D) ÷ ND ölçüm çarkının etkin çapıdır. Kayma varsa hesap doğru olsa bile gerçek mesafe sapar; gerektiğinde baskı mekanizması ve saha kalibrasyonu uygulanmalıdır.
Enkoder çıkışları ve haberleşme arayüzleri
Doğru mekanik enkoderi seçmek yetmez. Besleme gerilimi, sinyal seviyesi, maksimum frekans, kablo mesafesi ve PLC giriş devresi birbiriyle uyumlu olmalıdır.
| Çıkış / arayüz | Temel özellik | Tipik değerlendirme |
|---|---|---|
| NPN açık kolektör / PNP | Çıkış için doğru yük ve giriş bağlantı yapısı gerekir. | PLC dijital veya hızlı sayıcı girişinin tipi ve izin verilen frekans kontrol edilmelidir. |
| Push-pull / HTL | Genellikle 10–30 V seviyelerinde güçlü tek uçlu sinyal sunar. | 24 V endüstriyel kontrol sistemlerinde sık görülür; cihaz veri sayfası esas alınır. |
| Line driver / TTL, RS-422 | A/A̅, B/B̅ ve Z/Z̅ diferansiyel sinyal çiftleri üretebilir. | Yüksek frekans, uzun kablo ve elektriksel gürültü bulunan uygulamalarda avantaj sağlar. |
| Sin/Cos | Sinüzoidal analog geri besleme sinyali sağlar. | Sürücü ve değerlendirme elektroniğiyle ara değerleme yapılarak hassas hareket kontrolünde kullanılır. |
| SSI / BiSS / EnDat | Mutlak pozisyonu seri dijital veri olarak taşır. | Kontrolcü arayüz desteği, çevrim süresi, çözünürlük ve kablo gereksinimleri doğrulanmalıdır. |
| PROFINET / EtherCAT / CANopen | Konumla birlikte teşhis ve parametre verileri de taşıyabilir. | Dağıtık otomasyon, hızlı değişim ve durum izleme gereken sistemlerde değerlendirilir. |
Doğru enkoder nasıl seçilir?
Seçime yalnızca “kaç pulse?” sorusuyla başlamak eksik kalır. Aşağıdaki sekiz başlık birlikte değerlendirilmelidir.
Ölçülecek büyüklük
Hız, yön, bağıl konum, mutlak konum, tur sayısı veya doğrusal mesafe gereksinimini tanımlayın.
Çözünürlük ve doğruluk
Gerekli minimum ölçüm adımını belirleyin; çözünürlük, tekrarlanabilirlik ve doğruluğu birbirinden ayırın.
Hız ve frekans
Maksimum devirde oluşacak çıkış frekansını hesaplayın; enkoder ve hızlı sayıcı sınırlarının altında kalın.
Elektriksel çıkış
Besleme, HTL/TTL seviyesi, NPN/PNP yapısı, diferansiyel sinyal veya haberleşme protokolünü kontrolcüyle eşleştirin.
Mekanik bağlantı
Katı mil, kör boş mil veya tam boş mil; flanş, mil çapı, kaplin ve izin verilen yükleri belirleyin.
Ortam şartları
IP koruma, sıcaklık, nem, yağ, toz, yıkama, darbe ve titreşim değerlerini gerçek sahaya göre seçin.
Kablo ve EMC
Kablo uzunluğu, ekranlama, konnektör yönü, hareketli kablo ihtiyacı ve güç kablolarıyla güzergâh ayrımını planlayın.
Referans ve güvenlik
Açılışta home hareketi, enerji kesintisi davranışı, güvenli konum ihtiyacı ve bakım senaryosunu değerlendirin.
Enkoderlerin endüstriyel uygulamaları
Enkoderin türü ve entegrasyon şekli, makinenin gerçek kontrol amacına göre değişir. Aşağıdaki örnekler Tork Mekatronik’in geliştirdiği sistemlerde karşılaşılan temel kullanım senaryolarını gösterir.
Konveyör sistemleri
Bant hızının izlenmesi, ilerleme mesafesinin hesaplanması, ürün aralığının korunması ve kayma kontrolü.
Servo pres ve eksenler
Motor veya eksen konumunun kapalı çevrim kontrolü, hız profili ve proses hareketinin doğrulanması.
Özel makineler
Döner tabla konumu, kesme boyu, dozajlama, sarma–boşaltma ve senkron hareket uygulamaları.
Montaj istasyonları
Operasyon sırası, mekanizma konumu, torklama pozisyonu ve istasyonlar arası ürün takibi.
Fonksiyonel test sistemleri
Dönen bir ürünün hız, yön, strok veya açı değerinin test reçetesine göre ölçülmesi ve kaydedilmesi.
Markalama ve tetikleme
Hareketli ürünün doğru pozisyonda tetiklenmesi, eşit aralıklı markalama ve hat verisiyle senkronizasyon.
Enkoder montajında kritik noktalar
Kararsız sayımın nedeni her zaman enkoder değildir. Mekanik bağlantı, ekranlama ve kontrolcü parametreleri birlikte ele alınmalıdır.
Mekanik montaj
- Katı milli enkoderi iki mili rijit biçimde zorlayarak bağlamayın; uygun esnek kaplin kullanın.
- İzin verilen radyal ve eksenel mil yüklerini aşmayın.
- Kaplin kaçıklığı telafi etse de kötü hizalamayı tasarım yöntemi olarak kullanmayın.
- Ölçüm çarkında kayma, yüzey aşınması ve etkin çap değişimini hesaba katın.
- Boş milli modellerde tork kolunu üreticinin tarif ettiği şekilde sabitleyin.
Elektrik ve yazılım
- Enkoder kablosunu motor ve sürücü güç kablolarından ayrı güzergâhta taşıyın.
- Ekranı, topraklama ve potansiyel dengeleme planına göre sonlandırın.
- Yüksek hızlı veya gürültülü hatlarda diferansiyel sinyal değerlendirin.
- PLC hızlı sayıcı girişinde sinyal tipi, filtre, faz ve sayım yönünü doğru ayarlayın.
- Programda kullanılan PPR/CPR tanımıyla donanım sayım modunun aynı olduğundan emin olun.
Yaygın enkoder arızaları ve kontrol sırası
Parça değiştirmeden önce belirtiyi mekanik, elektriksel ve yazılımsal olasılıklara ayırmak arıza süresini kısaltır.
| Belirti | Olası nedenler | İlk kontroller |
|---|---|---|
| Hiç sayım yok | Besleme yok, yanlış ortak uç, çıkış tipi uyumsuz, kablo kopuk veya giriş kanalı yanlış. | Besleme gerilimi, pin dizilimi, A kanalı sinyali ve PLC giriş LED/diagnostiği. |
| Yön ters görünüyor | A ve B kanalları ters, PLC sayım yönü farklı veya mekanik bakış yönü yanlış yorumlanmış. | A/B sırası ve üretici CW/CCW tanımı. |
| Değer sıçrıyor | EMC etkisi, kötü ekranlama, gevşek konnektör, şase potansiyel farkı veya mekanik titreşim. | Osiloskop sinyali, diferansiyel çiftler, ekran bağlantısı ve kaplin. |
| Yüksek hızda eksik sayıyor | Çıkış frekansı limitin üzerinde, giriş filtresi yüksek, yavaş PLC girişi veya uygunsuz kablo. | Maksimum frekans hesabı, HSC kapasitesi, filtre süresi ve sinyal seviyesi. |
| Mesafe zamanla sapıyor | Ölçüm çarkında kayma/aşınma, yanlış etkin çap, aktarım boşluğu veya ölçek katsayısı hatası. | Gerçek mesafeyle kalibrasyon, çark baskısı, mekanik boşluk ve çevre ölçüsü. |
| Referans noktası değişiyor | Z darbesi yanlış kenardan alınıyor, home sensörü tekrarsız, mekanik gevşeklik veya sayım kaçırma. | Home sıralaması, Z kenarı, yaklaşma yönü, kaplin ve sabitleme elemanları. |
Enkoderler hakkında kısa yanıtlar
Encoder ile enkoder aynı şey midir?
Artımlı enkoder ile mutlak enkoder arasındaki temel fark nedir?
Enkoderde A, B ve Z ne demektir?
PPR ile CPR aynı değer midir?
Enkoder motor hızını nasıl ölçer?
Optik mi manyetik enkoder mi seçilmelidir?
PLC enkoder darbelerini neden kaçırır?
Enkoderi değil, ölçüm ve kontrol görevini birlikte tanımlayalım.
Motor devri, konveyör mesafesi, eksen konumu veya test ölçümü için uygulamanızı paylaşın. Mekanik bağlantıdan PLC sayım mimarisine kadar uygulanabilir çözümü değerlendirelim.